剩余17类 · 首批51张人工掩膜任务
每类先补充3张代表性人工模板;这些是待描绘任务,不是已经完成的标签。
目标类别:3–8、11–14、16–22。最终按每类100张不同图像推进。Class 19现有96张不同图像,其中4张已用于原500张;沿用全局图像去重后最多剩92张,当前数据不能凑到100张。其它跨类别同帧、保护历史或不可描绘来源还可能降低可用上限。
已有五类500张图册保持不变:查看原500张图册。此前45张无需修改复核已登记,不重复请求。
优先复用真实已保存人工轮廓,再用本批保存修订按原严格门槛扩展。未经人工保存的机器候选不递归作模板;配准与边界门槛不降低。
允许真实四点轮廓计直接人工覆盖,但不作超过四点传播模板;不能只保存原矩形或添无意义顶点。所有结果仍是研究草稿,不自动确认GT,不进入自动训练或机器人控制。
原位姿记录、选面、标尺、轴与快捷键保持。请沿原访问码登录,保存成功后再换图;原图、PCD、正式划分、原GT与全部历史不覆盖。
任务须经独立验收后上线,未激活版本不作为在线待办;每项实际保存前不计完成。
| 类别 | 现有不同图像 | 原始数量上限(至100) | 本批待描绘 |
|---|
| 3 | 510 | 100 | 3 |
| 4 | 428 | 100 | 3 |
| 5 | 478 | 100 | 3 |
| 6 | 460 | 100 | 3 |
| 7 | 1215 | 100 | 3 |
| 8 | 297 | 100 | 3 |
| 11 | 152 | 100 | 3 |
| 12 | 937 | 100 | 3 |
| 13 | 431 | 100 | 3 |
| 14 | 181 | 100 | 3 |
| 16 | 160 | 100 | 3 |
| 17 | 105 | 100 | 3 |
| 18 | 146 | 100 | 3 |
| 19 | 96 | 96 | 3 |
| 20 | 199 | 100 | 3 |
| 21 | 379 | 100 | 3 |
| 22 | 154 | 100 | 3 |
筛选类别 51 张
01 · Class 3 · 待人工描绘
打开标注并保存掩膜 07b99af3b334991c204fbe39
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_5_12/09-05-2025_15-12-35#zhengmeiji/2
原划分:test · 观察面:unknown
策略:2025_5_12|(480, 640)|primary
采集组:2025_5_12/scene/zhengmeiji/2
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图中为前排横梁目标,局部上沿、两侧支撑与中央支撑可见;叉齿位于下方,按可见边界描绘并核对类别。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:2 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:beyond_reference_p95, small_top2_margin;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
02 · Class 3 · 待人工描绘
打开标注并保存掩膜 17442705a7d20878df2578e9
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_12_30/30-12-2024_14-00-04#123003
原划分:val · 观察面:近正视候选
策略:2024_12_30|(480, 640)|primary
采集组:2024_12_30/scene/123003
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图中为前排横梁目标,局部上沿、两侧支撑与中央支撑可见;叉齿位于下方,按可见边界描绘并核对类别。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:126 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
03 · Class 3 · 待人工描绘
打开标注并保存掩膜 75b9f2cf11543bc6bb2af19f
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_12_3/03-12-2024_11-31-51#1_new
原划分:train · 观察面:近正视候选
策略:2024_12_3|(480, 640)|primary
采集组:2024_12_3/scene/1_new
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图中为前排横梁目标,局部上沿、两侧支撑与中央支撑可见;叉齿位于下方,按可见边界描绘并核对类别。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:192 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
04 · Class 4 · 待人工描绘
打开标注并保存掩膜 12423098eb8733c57dc85e6d
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_2_28/28-02-2025_09-45-25#2/1
原划分:val · 观察面:近正视候选
策略:2025_2_28|(264, 352)|primary
采集组:2025_2_28/scene/2/1
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:托盘位于桶下,横梁外缘与两开口可区分;反射黑斑不应逐个当轮廓,完整图可定位相应目标。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:5 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
05 · Class 4 · 待人工描绘
打开标注并保存掩膜 7417b51ec0e2785ff4a3fb71
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_5_21/21-05-2025_15-32-19#1/cover_2
原划分:test · 观察面:近正视候选
策略:2025_5_21|(264, 352)|primary
采集组:2025_5_21/scene/1/cover_2
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:托盘位于桶下,横梁外缘与两开口可区分;反射黑斑不应逐个当轮廓,完整图可定位相应目标。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:1 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
06 · Class 4 · 待人工描绘
打开标注并保存掩膜 da8a8946a82367e57adfe3e2
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_4_1/01-04-2025_13-25-45#1
原划分:train · 观察面:近正视候选
策略:2025_4_1|(264, 352)|primary
采集组:2025_4_1/scene/1
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:托盘位于桶下,横梁外缘与两开口可区分;反射黑斑不应逐个当轮廓,完整图可定位相应目标。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:104 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
07 · Class 5 · 待人工描绘
打开标注并保存掩膜 aafea24a7ca76c91be056a8b
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_3_29/29-03-2025_09-02-04#default
原划分:val · 观察面:unknown
策略:2025_3_29|(264, 352)|primary
采集组:2025_3_29/session/unspecified
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:桶下或堆叠目标的横梁、支撑和开口在局部可定位;完整图需区分上下相邻层,不能串入其它托盘。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:2 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:beyond_reference_p95;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
08 · Class 5 · 待人工描绘
打开标注并保存掩膜 ddad0c49f512b7601a26d099
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_3_27_sort/27-03-2024_06-05-57#3leg_product_long
原划分:train · 观察面:斜视候选
策略:2024_3_27_sort|(264, 352)|primary
采集组:2024_3_27_sort/scene/3leg_product_long
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:桶下或堆叠目标的横梁、支撑和开口在局部可定位;完整图需区分上下相邻层,不能串入其它托盘。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:110 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
09 · Class 5 · 待人工描绘
打开标注并保存掩膜 e20a40c49eeeb2f57a44f241
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_3_27_sort/27-03-2024_07-40-53#3leg_roller_short
原划分:test · 观察面:unknown
策略:2024_3_27_sort|(264, 352)|primary
采集组:2024_3_27_sort/scene/3leg_roller_short
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:载荷下方的指定托盘与下层底座可区分,完整原图与局部均显示梁边和开口;按橙框对应层人工描绘。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:74 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:beyond_reference_p95;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
10 · Class 6 · 待人工描绘
打开标注并保存掩膜 340bea8f947a6031878d8c3b
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_11_5/05-11-2024_10-04-29#pallet_2
原划分:train · 观察面:近正视候选
策略:2024_11_5|(480, 640)|primary
采集组:2024_11_5/scene/pallet_2
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图中管架前梁位于前排,局部外轮廓和下侧开口清楚;保留真实支撑,不把背景叉齿纳入。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:97 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
11 · Class 6 · 待人工描绘
打开标注并保存掩膜 c7d3f09e15e3ccf6d760af62
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_11_6/06-11-2024_14-07-48#pallet_3_test_2
原划分:val · 观察面:近正视候选
策略:2024_11_6|(480, 640)|primary
采集组:2024_11_6/scene/pallet_3_test_2
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图中管架前梁位于前排,局部外轮廓和下侧开口清楚;保留真实支撑,不把背景叉齿纳入。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:15 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
12 · Class 6 · 待人工描绘
打开标注并保存掩膜 fa93ae2cf9b5e11a19bec38e
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_11_6/06-11-2024_11-38-40#pallet_4_test
原划分:test · 观察面:近正视候选
策略:2024_11_6|(480, 640)|primary
采集组:2024_11_6/scene/pallet_4_test
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图中管架前梁位于前排,局部外轮廓和下侧开口清楚;保留真实支撑,不把背景叉齿纳入。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:52 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
13 · Class 7 · 待人工描绘
打开标注并保存掩膜 055918f34d3f986c46d4ced3
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_2_27/27-02-2025_15-20-10#13
原划分:train · 观察面:近正视候选
策略:2025_2_27|(264, 352)|primary
采集组:2025_2_27/scene/13
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:桶下正面横梁外缘及左右开口可辨;完整图显示目标无遮挡,沿实际结构决定是否闭合四边形。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:69 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
14 · Class 7 · 待人工描绘
打开标注并保存掩膜 82d1a1cbbff6b612acd48abb
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_2_27/27-02-2025_09-58-53#default
原划分:test · 观察面:近正视候选
策略:2025_2_27|(264, 352)|primary
采集组:2025_2_27/session/unspecified
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:桶下正面横梁外缘及左右开口可辨;完整图显示目标无遮挡,沿实际结构决定是否闭合四边形。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:23 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
15 · Class 7 · 待人工描绘
打开标注并保存掩膜 9272bf62b5774b771fdb5020
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_3_29/29-03-2025_10-51-17#default
原划分:val · 观察面:近正视候选
策略:2025_3_29|(264, 352)|primary
采集组:2025_3_29/session/unspecified
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:桶下正面横梁外缘及左右开口可辨;完整图显示目标无遮挡,沿实际结构决定是否闭合四边形。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:63 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
16 · Class 8 · 待人工描绘
打开标注并保存掩膜 45fb5dd37d487212df2b9a6d
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_11_5/04-11-2024_13-09-07#pallet_0_test
原划分:train · 观察面:近正视候选
策略:2024_11_5|(480, 640)|primary
采集组:2024_11_5/scene/pallet_0_test
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:管架前排横梁可定位,两侧支撑与下边界可见;人物在侧后方不遮挡目标主体。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:113 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
17 · Class 8 · 待人工描绘
打开标注并保存掩膜 69af85937e44f42d85387c34
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_3_3/03-03-2025_08-46-59#27
原划分:val · 观察面:近正视候选
策略:2025_3_3|(480, 640)|primary
采集组:2025_3_3/scene/27
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:管架前排横梁可定位,两侧支撑与下边界可见;人物在侧后方不遮挡目标主体。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:45 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
18 · Class 8 · 待人工描绘
打开标注并保存掩膜 b41ad6a02058c1618382520b
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_1_6/06-01-2025_21-11-51#2
原划分:test · 观察面:近正视候选
策略:2025_1_6|(480, 640)|primary
采集组:2025_1_6/scene/2
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:管架前排横梁可定位,两侧支撑与下边界可见;人物在侧后方不遮挡目标主体。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:6 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
19 · Class 11 · 待人工描绘
打开标注并保存掩膜 046dd66d96e9a9a6bcc1312a
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_11_5/05-11-2024_09-41-33#pallet_1_test
原划分:train · 观察面:近正视候选
策略:2024_11_5|(480, 640)|primary
采集组:2024_11_5/scene/pallet_1_test
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:管架前排基座外缘可辨,局部可区分侧支撑、梁底与背景;按真实可见结构描绘,不猜测后部几何。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:147 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
20 · Class 11 · 待人工描绘
打开标注并保存掩膜 4b9763bac781cd8294567abe
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_11_5/05-11-2024_08-52-22#pallet_1
原划分:train · 观察面:近正视候选
策略:2024_11_5|(480, 640)|primary
采集组:2024_11_5/scene/pallet_1
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:管架前排基座外缘可辨,局部可区分侧支撑、梁底与背景;按真实可见结构描绘,不猜测后部几何。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:147 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
21 · Class 11 · 待人工描绘
打开标注并保存掩膜 6e6b3f61e33f1fc46124c878
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_12_5/05-12-2024_17-28-21#9
原划分:val · 观察面:unknown
策略:2024_12_5|(480, 640)|primary
采集组:2024_12_5/scene/9
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:管架前排基座外缘可辨,局部可区分侧支撑、梁底与背景;按真实可见结构描绘,不猜测后部几何。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:0 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:beyond_reference_p95, small_top2_margin;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
22 · Class 12 · 待人工描绘
打开标注并保存掩膜 209c9cb6a851ec31e9ed1c33
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_7_9/09-07-2025_17-43-45#pallet_6
原划分:train · 观察面:近正视候选
策略:2025_7_9|(480, 640)|primary
采集组:2025_7_9/scene/2
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:箱底前排托盘可定位,中央和两侧支撑、横梁可辨;完整图需要区分叉齿与目标。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:99 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
23 · Class 12 · 待人工描绘
打开标注并保存掩膜 7af3d1b00a2361b17219d3c1
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_5_16/09-05-2025_17-57-24#3T_6
原划分:val · 观察面:近正视候选
策略:2025_5_16|(480, 640)|primary
采集组:2025_5_16/scene/3T_6
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:箱底前排托盘可定位,中央和两侧支撑、横梁可辨;完整图需要区分叉齿与目标。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:6 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
24 · Class 12 · 待人工描绘
打开标注并保存掩膜 89493162456f0e54942a7432
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_5_12/09-05-2025_15-11-32#zhengmeiji/2
原划分:test · 观察面:unknown
策略:2025_5_12|(480, 640)|primary
采集组:2025_5_12/scene/zhengmeiji/2
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整640×480原图显示前排目标无黑区截断,局部横梁、开口与支撑外缘可辨;按可见边界描绘,背景叉齿不纳入,候选类别仍需人工核对。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:8 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:small_top2_margin;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
25 · Class 13 · 待人工描绘
打开标注并保存掩膜 6458b7395a2f578a1a124ef6
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_3_18/18-03-2025_03-06-48#199
原划分:train · 观察面:近正视候选
策略:2025_3_18|(480, 640)|primary
采集组:2025_3_18/scene/199
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:前向横梁及两侧柱体边缘清晰;多层场景严格沿橙框所在层描绘,不合并上下层。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:74 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
26 · Class 13 · 待人工描绘
打开标注并保存掩膜 bb659203fc115204aca35f61
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_12_5/05-12-2024_17-09-05#3_test
原划分:val · 观察面:近正视候选
策略:2024_12_5|(480, 640)|primary
采集组:2024_12_5/scene/3_test
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:前向横梁及两侧柱体边缘清晰;多层场景严格沿橙框所在层描绘,不合并上下层。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:18 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
27 · Class 13 · 待人工描绘
打开标注并保存掩膜 ed4266f197311f6c16a031e8
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_4_21/21-04-2025_14-43-44#10
原划分:test · 观察面:近正视候选
策略:2025_4_21|(480, 640)|primary
采集组:2025_4_21/scene/10
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:前向横梁及两侧柱体边缘清晰;多层场景严格沿橙框所在层描绘,不合并上下层。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:75 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
28 · Class 14 · 待人工描绘
打开标注并保存掩膜 4d261718096528c21a1c0b5b
已有原矩形位姿记录 r1,请先查看并保留原位姿、选面、标尺、传感器设置;只有人工主动决定才修改。历史不覆盖。
来源:2023_9_25/25-09-2023_08-05-52#405mm/1900mm
原划分:val · 观察面:斜视候选
策略:2023_9_25|(264, 352)|primary
采集组:2023_9_25/scene/405mm/1900mm
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:斜视底座为既有原矩形位姿目标,局部梁与两开口可辨;需要保留已有位姿/标尺并按斜视可见范围描绘。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:5 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
29 · Class 14 · 待人工描绘
打开标注并保存掩膜 e814d1f94a8c5404c9a2cff9
已有原矩形位姿记录 r1,请先查看并保留原位姿、选面、标尺、传感器设置;只有人工主动决定才修改。历史不覆盖。
来源:2023_9_25/25-09-2023_08-00-44#405mm/1800mm
原划分:test · 观察面:斜视候选
策略:2023_9_25|(264, 352)|primary
采集组:2023_9_25/scene/405mm/1800mm
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:斜视底座为既有原矩形位姿目标,局部梁与两开口可辨;需要保留已有位姿/标尺并按斜视可见范围描绘。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:5 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
30 · Class 14 · 待人工描绘
打开标注并保存掩膜 eae018b4a691a663c15f7179
已有原矩形位姿记录 r1,请先查看并保留原位姿、选面、标尺、传感器设置;只有人工主动决定才修改。历史不覆盖。
来源:2023_9_26/26-09-2023_06-42-09#hollow_yellow/405mm/1800mm
原划分:train · 观察面:斜视候选
策略:2023_9_26|(264, 352)|primary
采集组:2023_9_26/scene/hollow_yellow/405mm/1800mm
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:斜视底座为既有原矩形位姿目标,局部梁与两开口可辨;需要保留已有位姿/标尺并按斜视可见范围描绘。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:30 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
31 · Class 16 · 待人工描绘
打开标注并保存掩膜 6bcb4c86591e45f70ad192d1
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_3_14/14-03-2024_11-04-13#default
原划分:val · 观察面:窄条观察面候选
策略:2024_3_14|(264, 352)|primary
采集组:2024_3_14/session/unspecified
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:前排架体下梁及两侧下支撑轮廓可见;反射饱和处需人工看原图判边,不将背景空隙补成实体。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:34 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
32 · Class 16 · 待人工描绘
打开标注并保存掩膜 a155db239bdc1d76dbed7226
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_9_24/24-09-2024_11-14-15#default
原划分:train · 观察面:unknown
策略:2024_9_24|(264, 352)|primary
采集组:2024_9_24/session/unspecified
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:前排架体下梁及两侧下支撑轮廓可见;反射饱和处需人工看原图判边,不将背景空隙补成实体。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:15 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:beyond_reference_p95, small_top2_margin;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
33 · Class 16 · 待人工描绘
打开标注并保存掩膜 cecb6dc55d83de45df3bdab0
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_9_21/21-09-2024_15-36-19#default
原划分:train · 观察面:窄条观察面候选
策略:2024_9_21|(264, 352)|primary
采集组:2024_9_18/session/unspecified
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:前排架体下梁及两侧下支撑轮廓可见;反射饱和处需人工看原图判边,不将背景空隙补成实体。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:31 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
34 · Class 17 · 待人工描绘
打开标注并保存掩膜 19af907ba23887a8e7d13d12
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_5_12/09-05-2025_15-11-22#zhengmeiji/2
原划分:test · 观察面:unknown
策略:2025_5_12|(480, 640)|primary
采集组:2025_5_12/scene/zhengmeiji/2
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:桶下或堆叠底层可定位,梁边及中央/侧支撑可辨;完整图用于区分上层,不描绘载荷。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:0 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:beyond_reference_p95, small_top2_margin;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
35 · Class 17 · 待人工描绘
打开标注并保存掩膜 2f541eed5a2e945cf6d06411
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_6_11/11-06-2025_14-57-51#1
原划分:train · 观察面:近正视候选
策略:2025_6_11|(480, 640)|primary
采集组:2025_6_11/scene/1
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:桶下或堆叠底层可定位,梁边及中央/侧支撑可辨;完整图用于区分上层,不描绘载荷。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:38 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
36 · Class 17 · 待人工描绘
打开标注并保存掩膜 8fa831882f9d7940f310d3f5
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_5_10/10-05-2025_19-39-54#zhengmeiji/5_test
原划分:train · 观察面:近正视候选
策略:2025_5_10|(480, 640)|primary
采集组:2025_5_10/scene/zhengmeiji/5_test
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:桶下或堆叠底层可定位,梁边及中央/侧支撑可辨;完整图用于区分上层,不描绘载荷。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:40 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
37 · Class 18 · 待人工描绘
打开标注并保存掩膜 1ef86d720c57b6be9e513598
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_12_7/07-12-2024_09-03-20#5_test
原划分:train · 观察面:近正视候选
策略:2024_12_7|(480, 640)|primary
采集组:2024_12_7/scene/5_test
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图中的网架前排基座无主体遮挡,局部梁边和底部开口可辨;只描绘可见叉取面。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:17 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
38 · Class 18 · 待人工描绘
打开标注并保存掩膜 76199d87430b9b61589c802f
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_12_6/06-12-2024_09-09-17#5_test
原划分:test · 观察面:近正视候选
策略:2024_12_6|(480, 640)|primary
采集组:2024_12_6/scene/5_test
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图中的网架前排基座无主体遮挡,局部梁边和底部开口可辨;只描绘可见叉取面。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:16 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
39 · Class 18 · 待人工描绘
打开标注并保存掩膜 bebcdda733a690eeef8c527f
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_12_5/05-12-2024_17-28-31#9
原划分:val · 观察面:近正视候选
策略:2024_12_5|(480, 640)|primary
采集组:2024_12_5/scene/9
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图中的网架前排基座无主体遮挡,局部梁边和底部开口可辨;只描绘可见叉取面。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:52 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
40 · Class 19 · 待人工描绘
打开标注并保存掩膜 110ac508668288b215c5a56d
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_5_12/09-05-2025_15-11-03#zhengmeiji/2
原划分:test · 观察面:unknown
策略:2025_5_12|(480, 640)|primary
采集组:2025_5_12/scene/zhengmeiji/2
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图可定位橙框对应底座或侧向短梁,局部可辨梁和可见支撑;短侧面不臆造完整正面,候选类别需人工核对。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:8 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:beyond_reference_p95, small_top2_margin;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
41 · Class 19 · 待人工描绘
打开标注并保存掩膜 30e634818f6b8887ed35c0ec
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_12_30/30-12-2024_13-58-14#123003
原划分:val · 观察面:局部可见或侧面候选
策略:2024_12_30|(480, 640)|primary
采集组:2024_12_30/scene/123003
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图可定位橙框对应底座或侧向短梁,局部可辨梁和可见支撑;短侧面不臆造完整正面,候选类别需人工核对。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:39 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
42 · Class 19 · 待人工描绘
打开标注并保存掩膜 fa1c2bd82fab3b958a5417aa
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_12_3/03-12-2024_12-00-17#6
原划分:train · 观察面:unknown
策略:2024_12_3|(480, 640)|primary
采集组:2024_12_3/scene/6
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图可定位橙框对应底座或侧向短梁,局部可辨梁和可见支撑;短侧面不臆造完整正面,候选类别需人工核对。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:3 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:beyond_reference_p95;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
43 · Class 20 · 待人工描绘
打开标注并保存掩膜 16b1ca7981021e64af782b2b
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_5_27/27-05-2025_17-11-50#1
原划分:train · 观察面:近正视候选
策略:2025_5_27|(480, 640)|primary
采集组:2025_5_27/scene/1
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:桶下前排底座可定位,左右侧脚和梁下开口可辨;叉齿在前方不应纳入目标。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:48 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
44 · Class 20 · 待人工描绘
打开标注并保存掩膜 533207128e3d9134399049df
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_4_11/11-04-2025_02-03-42#zhengmeiji
原划分:val · 观察面:unknown
策略:2025_4_11|(480, 640)|primary
采集组:2025_4_11/scene/zhengmeiji
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整640×480原图显示前排目标无黑区截断,局部横梁、开口与支撑外缘可辨;按可见边界描绘,背景叉齿不纳入,候选类别仍需人工核对。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:1 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:beyond_reference_p95, small_top2_margin;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
45 · Class 20 · 待人工描绘
打开标注并保存掩膜 d13ed9d7c54908d6aeb19f9b
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_5_12/08-05-2025_17-57-47#zhengmeiji/3
原划分:test · 观察面:近正视候选
策略:2025_5_12|(480, 640)|primary
采集组:2025_5_12/scene/zhengmeiji/3
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:桶下前排底座可定位,左右侧脚和梁下开口可辨;叉齿在前方不应纳入目标。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:30 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
46 · Class 21 · 待人工描绘
打开标注并保存掩膜 1250930366c028a3284c2b37
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2025_3_4/04-03-2025_16-01-50#default
原划分:train · 观察面:近正视候选
策略:2025_3_4|(264, 352)|primary
采集组:2025_3_4/session/unspecified
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:箱体或载荷下方前排框梁可定位,中央支撑和两侧开口可辨;按真实梁边描绘而非内侧背景。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:74 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
47 · Class 21 · 待人工描绘
打开标注并保存掩膜 38a42b1e41d8f448c1148540
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2026_3_12/11-03-2026_16-36-06#test_1/0311
原划分:val · 观察面:unknown
策略:2026_3_12|(264, 352)|primary
采集组:2026_3_12/scene/test_1/0311
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:箱体或载荷下方前排框梁可定位,中央支撑和两侧开口可辨;按真实梁边描绘而非内侧背景。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:9 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:beyond_reference_p95, small_top2_margin;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
48 · Class 21 · 待人工描绘
打开标注并保存掩膜 f97186146ed313c00b2e5116
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_1_12/12-01-2024_10-41-13#default
原划分:test · 观察面:unknown
策略:2024_1_12|(264, 352)|primary
采集组:2024_1_12/scene/qr_0theta
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:箱体或载荷下方前排框梁可定位,中央支撑和两侧开口可辨;按真实梁边描绘而非内侧背景。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:3 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:beyond_reference_p95, small_top2_margin;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
49 · Class 22 · 待人工描绘
打开标注并保存掩膜 6fea2f440db2eeb73cd92f4e
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_3_27_sort/27-03-2024_06-07-29#3leg_product_stack_long
原划分:train · 观察面:unknown
策略:2024_3_27_sort|(264, 352)|primary
采集组:2024_3_27_sort/scene/3leg_product_long
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图可定位指定侧向短面/相邻层,局部边界与开口可辨;侧向可见面不补成完整正面,避免误画到邻框。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:3 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:beyond_reference_p95, small_top2_margin;类别仍为外观候选,不是型号真值。
完整原生图像
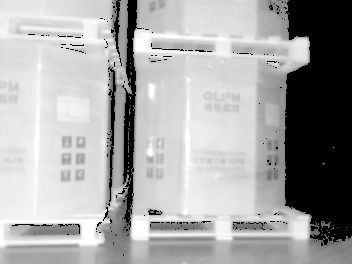
沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
50 · Class 22 · 待人工描绘
打开标注并保存掩膜 6ff3506b9c0eb0325c8f0bec
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_6_9/09-06-2024_15-16-36#default
原划分:train · 观察面:unknown
策略:2024_6_9|(264, 352)|primary
采集组:2024_6_9/session/unspecified
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图可定位指定侧向短面/相邻层,局部边界与开口可辨;侧向可见面不补成完整正面,避免误画到邻框。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:0 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:beyond_reference_p95, small_top2_margin;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。
51 · Class 22 · 待人工描绘
打开标注并保存掩膜 bf3cd7b1171cb3ff34f4d0d1
无既有位姿保存记录或事件历史;本任务仅提供原图及原矩形。
来源:2024_3_27_sort/27-03-2024_07-39-43#3leg_roller_short
原划分:test · 观察面:unknown
策略:2024_3_27_sort|(264, 352)|primary
采集组:2024_3_27_sort/scene/3leg_roller_short
 橙框仅是原始矩形,不是已完成轮廓。
来源可描绘性检查:完整图可定位指定侧向短面/相邻层,局部边界与开口可辨;侧向可见面不补成完整正面,避免误画到邻框。(助手检查,不等于人工类别或GT确认。)
严格同类/同划分/同传感器/同观察面清晰邻居:7 张,非匹配成功率;保存后不承诺邻居增长。
分类复核提示:无附加标记;类别仍为外观候选,不是型号真值。
完整原生图像

沿真实可见结构描绘;四点有效轮廓保留四点,不强行增点。保存前不计入已完成标签。类别可疑或遮挡严重请暂缓。